
作者 Mo Islam · Obvious · 阅读英文原文 ↗ · 约 2,542 字 · 阅读约 6 分钟
导读Obvious 合伙人 Mo Islam 回顾 2014 年在 DFJ 种子投资 Zoox 的赌注:专建一辆没有方向盘和踏板的车。十二年后 Zoox 于本月开启商业运营,Waymo、Tesla 亦转向专用自动驾驶硬件。作者认为专用硬件、VLA 预训练模型与生成式世界模型三者耦合,将把行业从 L4 推向 L5。
- Zoox 2014 年获 DFJ 种子投资,押注无方向盘、踏板的专建车辆;十二年后于本月开始商业运营,行业已大体收敛到其路径
- Waymo 约 3700 辆车运营于七个公开城市、每周约 50 万次行程,Tesla 奥斯汀无监督车队约 300 辆,Zoox 已以通过 NHTSA 审查的专建车启动付费服务
- VLA 预训练模型让团队不再需要九位数资金和四年自建基线;进入新城市只需人类开几小时路线、轻量 adapter 在单 GPU 上过夜训练
- 生成式世界模型(Waymo 基于 Genie 3 后训练、NVIDIA 开源权重 Cosmos)可按自然语言生成罕见场景,把长尾验证从被动等待变为主动生成
- 作者判断价值将转向专有数据与后训练循环、世界模型仿真、安全验证与合规、专建硬件的垂直整合;L5 在创投时间尺度内可行
2014 年 12 月,我在创投机构 DFJ 工作时,我们向一家名叫 Zoox 的公司做了种子投资——它想造一辆没有方向盘、刹车踏板或驾驶座的车。当时,这是一个植根于尚未完全存在的技术的激进想法。但赌注是:软件会学会驾驶,而自主性最终会改变车辆本身。
十二年后,Zoox 本月开始商业运营。更重要的是,更广的自动驾驶行业已大体收敛到 Zoox 的路径上。
专用硬件对今天的商业 L4 运营至关重要;再与自主性中的前沿 AI 模型耦合,我相信它将帮助我们最终实现 L5——自动驾驶的北极星。
Zoox 专为目的而生的先见
当 Zoox 融种子轮时,robotaxi 尚不存在,监管者没有无人类控制车辆的框架,大多数公司押注通往自动驾驶的路是把传感器与摄像头装到现有车上。Zoox 做了更广、更雄心的赌注。若不再需要驾驶员,那么车就不需要围绕方向盘、踏板和一排信号与按钮来设计。
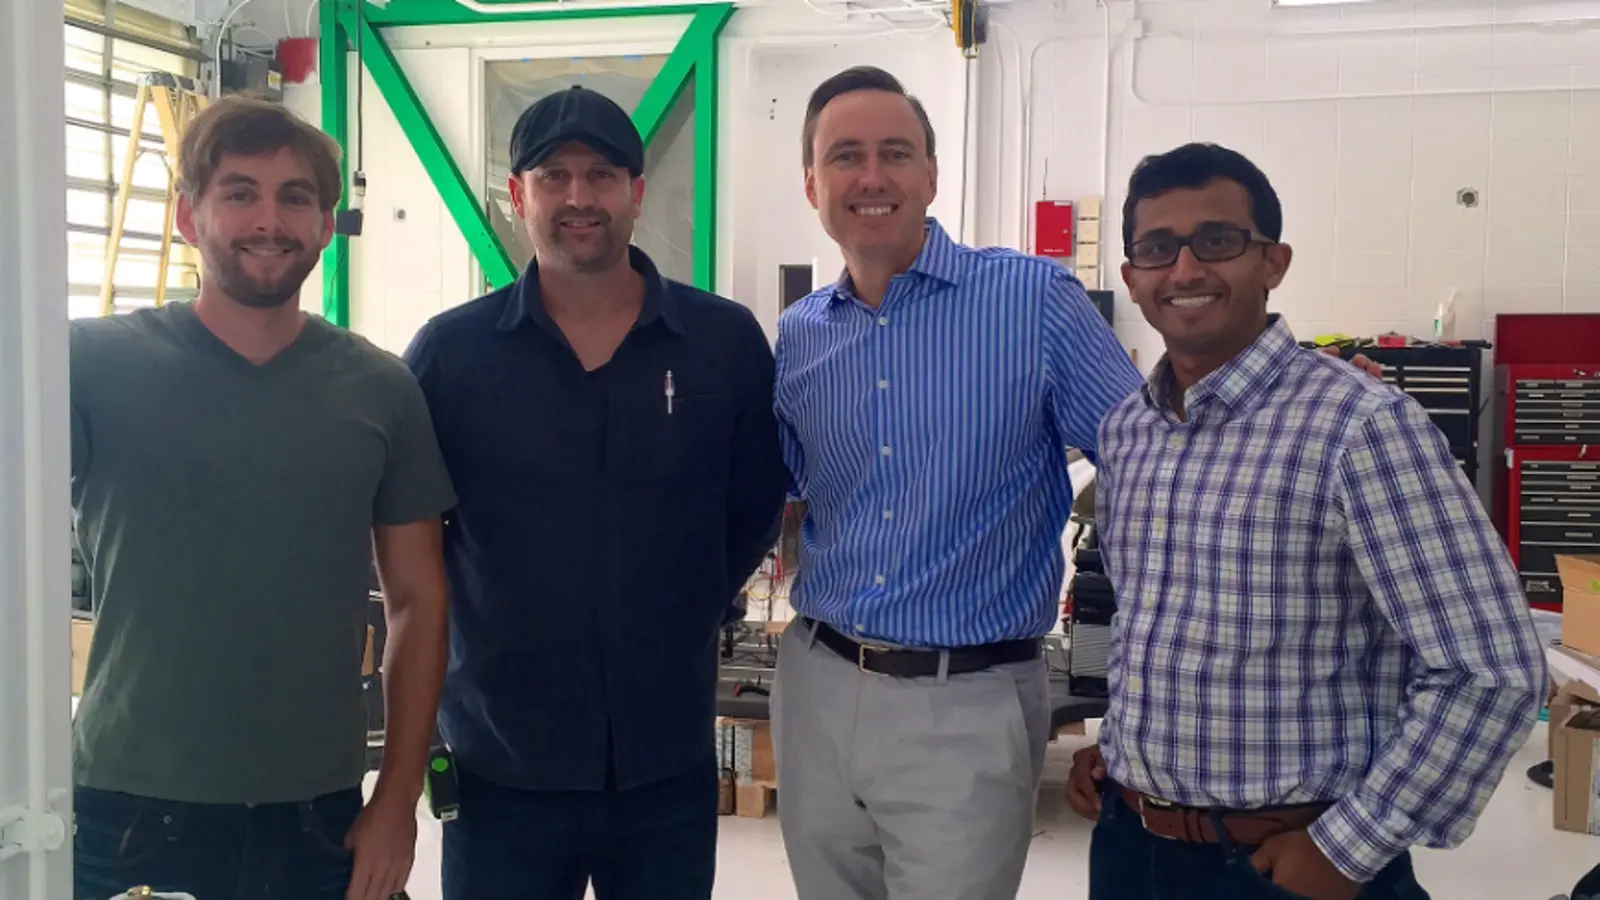
这一想法导向双向座舱与四个朝内座位的新设计。更重要的是,它迫使 Zoox 戏剧性地改变造车方式。它需要把车、其自主栈、制造工厂与监管合规全部垂直整合到一个栈里。在现有车上工作会更快。但 Zoox 的新设计最终导向更好、更功能、更高效的自动驾驶车辆。
Robotaxi 赛马
追随 Zoox 的榜样,Waymo 与 Tesla 在最新硬件架构上也走向专用自动驾驶车辆。随着技术发展,行业结论是:无人驾驶出行是一个新品类,而不是加在传统车辆上的功能。
Robotaxi 竞赛现在取决于一系列新决策。部署自动驾驶车辆的公司应拥有底盘还是购买?应用 LIDAR 还是靠摄像头导航?寻求监管豁免还是自我认证?这些设计与技术赌注是下一前沿。每家公司在尝试不同东西。
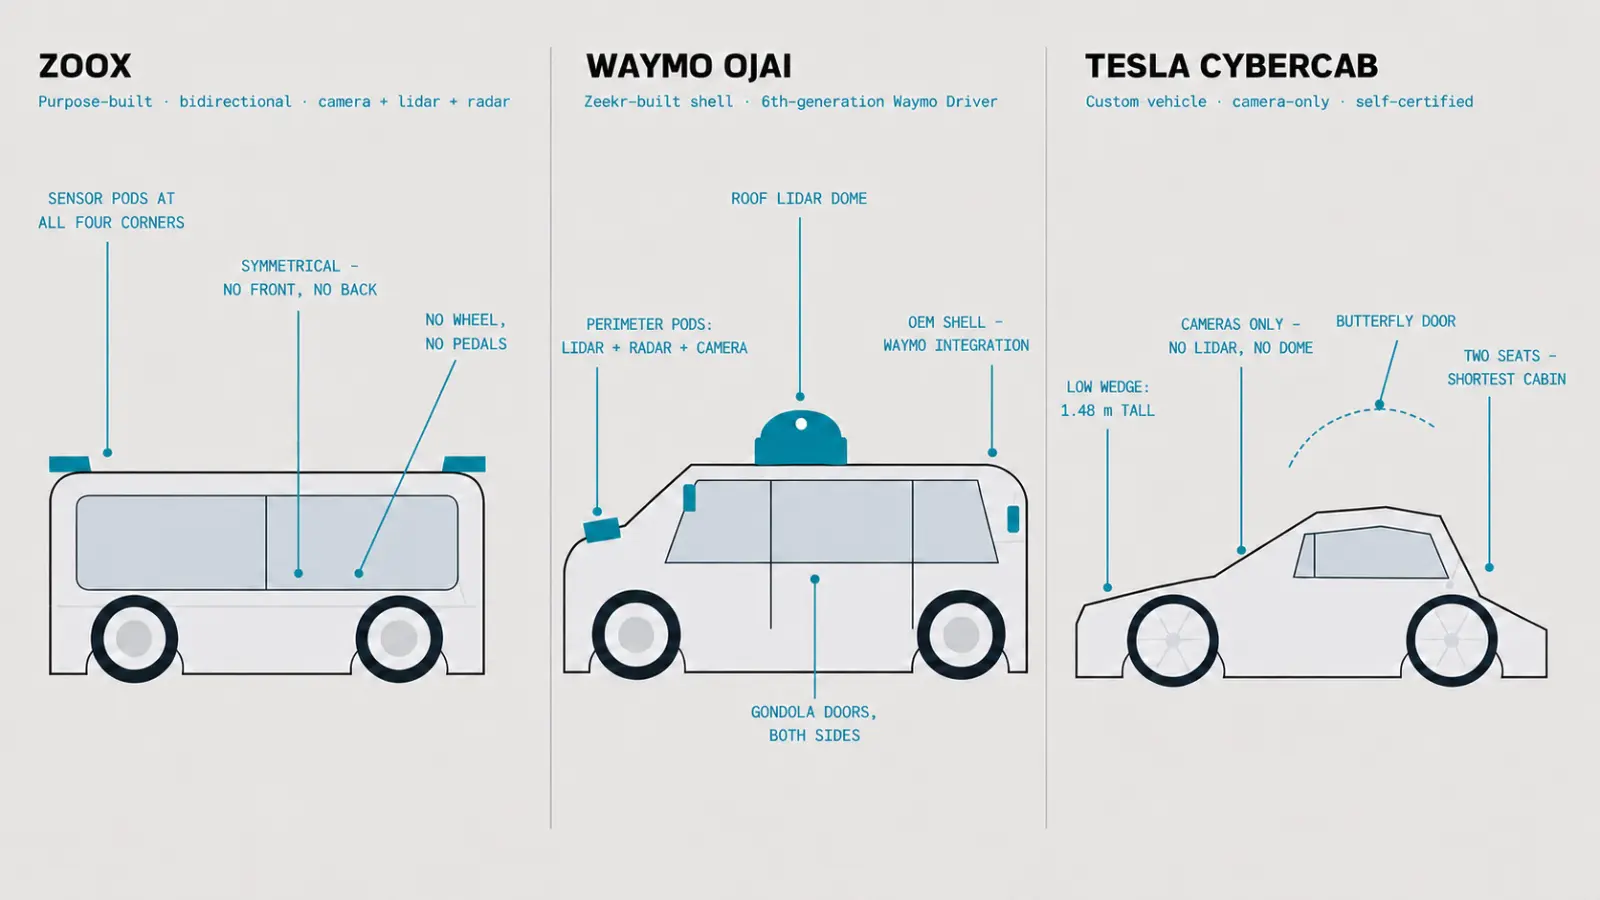
三辆车体现不同的战略赌注。差异揭示各公司计划如何在制造、监管策略与规模化上竞争。
Zoox 的双向对称消除了前后之分。四个上角的传感器舱最大化覆盖。设计产出最干净的无人驾驶形态,但也要求最高度垂直整合的制造与最长的监管路径。
Waymo Ojai 采取混合路径,把第六代 Driver——包括车顶 Lidar 穹顶与周界传感器舱——集成进 Zeekr 打造的底盘。通过保留手动控制,Waymo 可走标准 FMVSS 合规路径,避免基于豁免的产量上限,用完全无人驾驶内饰换取更快的车队规模路径。
Tesla Cybercab 搭配低矮双座车身、蝴蝶门、无手动控制与纯摄像头系统——没有 Lidar、没有车顶穹顶。这降低硬件成本,同时把更大负担放在安全验证上。
从 L4 到 L5 的桥梁
自动驾驶按五个级别度量,由系统承担多少责任、人类驾驶员保留多少来定义。在 L1 与 L2,系统控制转向与制动的要素,但人类仍负责并随时可干预。在 L3,系统接管全部驾驶,但可能在请求时要求人类接管。
L4 扩展到无需人类干预的完全自动驾驶,但仅在定义的运行域内——例如城市界限内、地面道路或良好天气。L5 移除这些约束。在 L5 自动化中,系统可在人类驾驶员所能的任何地点与所有条件下驾驶。它不需要驾驶员、方向盘或踏板。
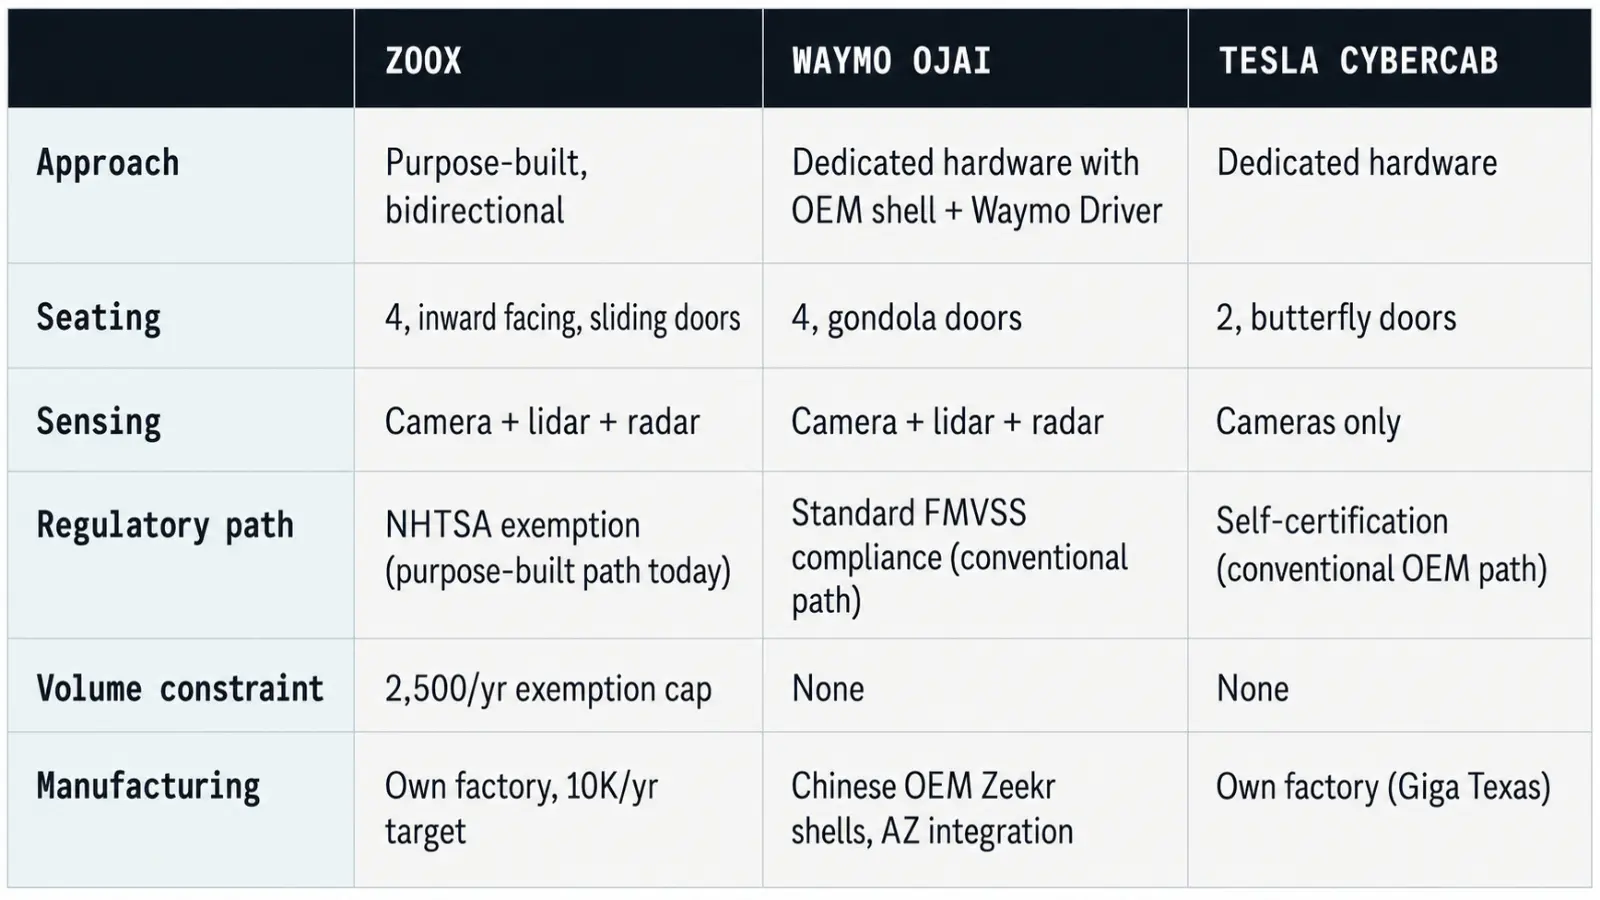
商业 L4 自主性已在有意义但程度不等的规模上运营。Waymo 目前领先,约 3700 辆车运营于七个公开城市,每周完成约 50 万次行程。Zoox 已用首辆通过 NHTSA 审查、无手动控制的专建车辆启动付费服务。与此同时,Tesla 已在奥斯汀都会区开始无监督运营,车队约 300 辆。
它们都将继续扩展运行域以实现 L5,并都被前沿 AI 推动进展。缩小差距的下一轮创新是:
- 专用硬件的整合
- 预训练模型的创新
- 世界模型内的仿真
预训练模型的熟练
过去十年我观察这个市场时,自主性的技术前沿走过许多代,每一代都压缩新创业公司在物理世界部署前必须自建的专有基础设施量。
视觉-语言-行动(VLA)模型从已连接图像与语言的多模态基础模型起步,再加一个轨迹或控制命令的输出头。该架构改变了任务。团队不必同时教模型世界是什么以及如何在其中行动,而可以把努力集中在从一般理解到领域特定行动的最终映射上。
曾经需要数千万美元的预训练,现可作为公开 checkpoint 获得;像阿里巴巴 Qwen-VL 这样的开源权重基础模型已包含有用的空间推理。团队不再需要九位数资金和四年才能到达可工作基线。结果是资本从重建感知,转向数据质量、验证与部署。
在先前架构下,新城市或环境意味着数月的数据采集、再训练与验证。有了后训练的 VLA,人类可开几小时路线,轻量 adapter 可在单 GPU 上过夜训练,系统可在次日于其运行域内开始测试。地理围栏不会消失,但其边际成本急剧下降。地理扩张终于成为可重复的运营流程。
世界模型的奇妙
虽然自主栈现在比先前架构更容易建造,挑战性的边缘案例仍然存在。即便最好的创新也必须面对数十万英里不同路况、高风险安全要求,以及对极少发生事件的证明。Tesla 的小型无监督车队与 Waymo 对高速公路驾驶的临时暂停,都指向同一结论:没有足够信息,规模化就会停止。
现实是罕见事件的缓慢生成器。车队无法安排黄昏时快车道上的轮胎碎片,或倒车拖车后穿过的叉车。它只能积累英里并等待。这使验证昂贵、耗时,并偏向车队已经遇到过的东西。
生成式世界模型改变了那个等式。在 2026 年,它们从研究产物走向生产工具。更早的仿真器在单一车队数据上训练,因此只能变化该车队已经见过的东西。拥有更广物理世界知识的世界模型(即在视频模型等多模态模型上后训练)可以生成远超任何 AV 公司曾经采集的任意情景。
Waymo 已在演示这一转变。其世界模型从 Google DeepMind 的 Genie 3 后训练而来,生成摄像头与 lidar 输出,并允许工程师用自然语言请求情景——从金门大桥上的雪到路上的大象——而不是等待那些事件发生。NVIDIA 的开源权重 Cosmos 模型让类似能力超出最大车队之外可用。
这把自主性中最稀缺的输入——低概率事件的数据——从车队被动缓慢积累之物,转化为工程团队可主动生成之物。它不消除真实世界验证,但使长尾在现实碰巧交付之前就可测试。Moonlake AI 与 AMI Labs(Obvious 组合公司)等工作,正使这一仿真基础设施可供自动驾驶开发者使用。
未来何在
L5 要求系统在未曾遭遇的地点与条件下表现,且无人类兜底。在先前范式下,这几乎难解,因为边缘案例要么逐一解决,要么需要海量车队数据。
预训练骨干帮助倒置那种关系。一般知识是起点:模型能识别被淹的地下通道,推断扛床垫的人可能做什么,或解读场地工人的手势——因为它从比车队英里更多的东西中学习。
世界模型然后提供排练公共数据与真实驾驶代表性不足之案例的方式。与专用硬件紧密耦合,这些新自主系统终于装备好在几乎任何条件下驾驶。
对投资人而言,机会不限于识别哪个 robotaxi 平台获胜。随着预训练模型使基线自主更便宜、更快建造,价值将转向剩余瓶颈,包括专有数据与后训练循环、世界模型仿真、安全验证与合规,以及自主性与专建硬件的垂直整合。
我们也预期新一波自主公司最初会在有价值、受约束的环境中商业运营,例如港口、堆场、仓库、建筑工地与农牧场。这些是劳动力稀缺或珍贵、经济性即时、L4 今天就能交付价值的场所——在我们走向 L5 的路上。
投资 Zoox 十二年后,教训不只是自主性需要时间。Zoox 必须自建每一层,在曾禁止该品类的州运营,把无人驾驶车辆塞进为驾驶员写的安全规则,并在没有预训练模型或生成式仿真的情况下验证罕见事件。
它的成功同时揭示三重胜利:硬件基础设施、监管基础设施与模型基础设施的转型。三者现在都存在,我相信很快将在主要玩家之间紧密整合。L4 今天已具商业可行性。我相信 L5 终于在创投时间尺度内可行,而那些用专建硬件建造垂直整合自主性的公司,将定义自主性的下一时代。
| 英文原题 | The Holy Grail of Autonomy is Coming into View |
|---|---|
| 作者 | Mo Islam · Obvious |
| 来源 | SandHill.io #300 推荐阅读 · Additional Reads · Planetary Health |
| 编译 | RecodeX Research · 2026 年 9 月 · 系列全部 28 篇见标签 SandHill.io |
本文为英文原文的中文编译,版权归原作者与所属机构所有;译文仅供学习与研究交流,不构成投资建议。如原作者或权利方对转载有异议,请联系 will@recodex.ai,我们将及时处理。