
2026/09/03
合木智能获千万级种子轮融资:模具物理AI能否破解老师傅经验数字化难题?
公司 合木智能 融资轮次 种子轮 融资金额 千万级人民币 投资方 创新工场 总部 未披露 创始人 徐晨 官网 https://ai-structure.com/ 公司口径与独立验证的边界 本文涉及的公司定位、产品覆盖、技术路径、资金用途等关键信息,主要来自集微网、腾讯新闻、股百科、火星财经等公开报道。其中,集微网原创内…
基于公开融资报道的机构投资组合与出手记录。
创新工场近期出手集中于AI人工智能、前沿科技与机器人赛道,偏好技术驱动型早期项目;阶段覆盖种子轮至A轮前,以早期为主;单笔规模跨度大,从近亿元至数十亿元(含累计),显示对高潜力项目敢于重注;出手节奏较密集,风格偏向领投或高额跟投,关注前沿技术落地。(AI 基于报道归纳,仅供参考。)
AI人工智能1
前沿科技1
机器人1
种子轮1
A轮前融资1
本页公开报道按年份排列;融资金额为项目披露额,不代表该机构实际出资。
公司 合木智能 融资轮次 种子轮 融资金额 千万级人民币 投资方 创新工场 总部 未披露 创始人 徐晨 官网 https://ai-structure.com/ 公司口径与独立验证的边界 本文涉及的公司定位、产品覆盖、技术路径、资金用途等关键信息,主要来自集微网、腾讯新闻、股百科、火星财经等公开报道。其中,集微网原创内…

当一座万卡级智算集群开始训练大模型时,最昂贵的资源往往不是 GPU 本身,而是那些在 GPU 之间空转等待数据的光模块、交换芯片和电力预算。传统电交换架构下,Spine 层交换机在每一次参数同步中都要承担完整的电光转换与转发开销;当集群规模从千卡迈向万卡、十万卡,这种架构的边际成本不再线性增长,而是以功耗、延迟和热备卡…
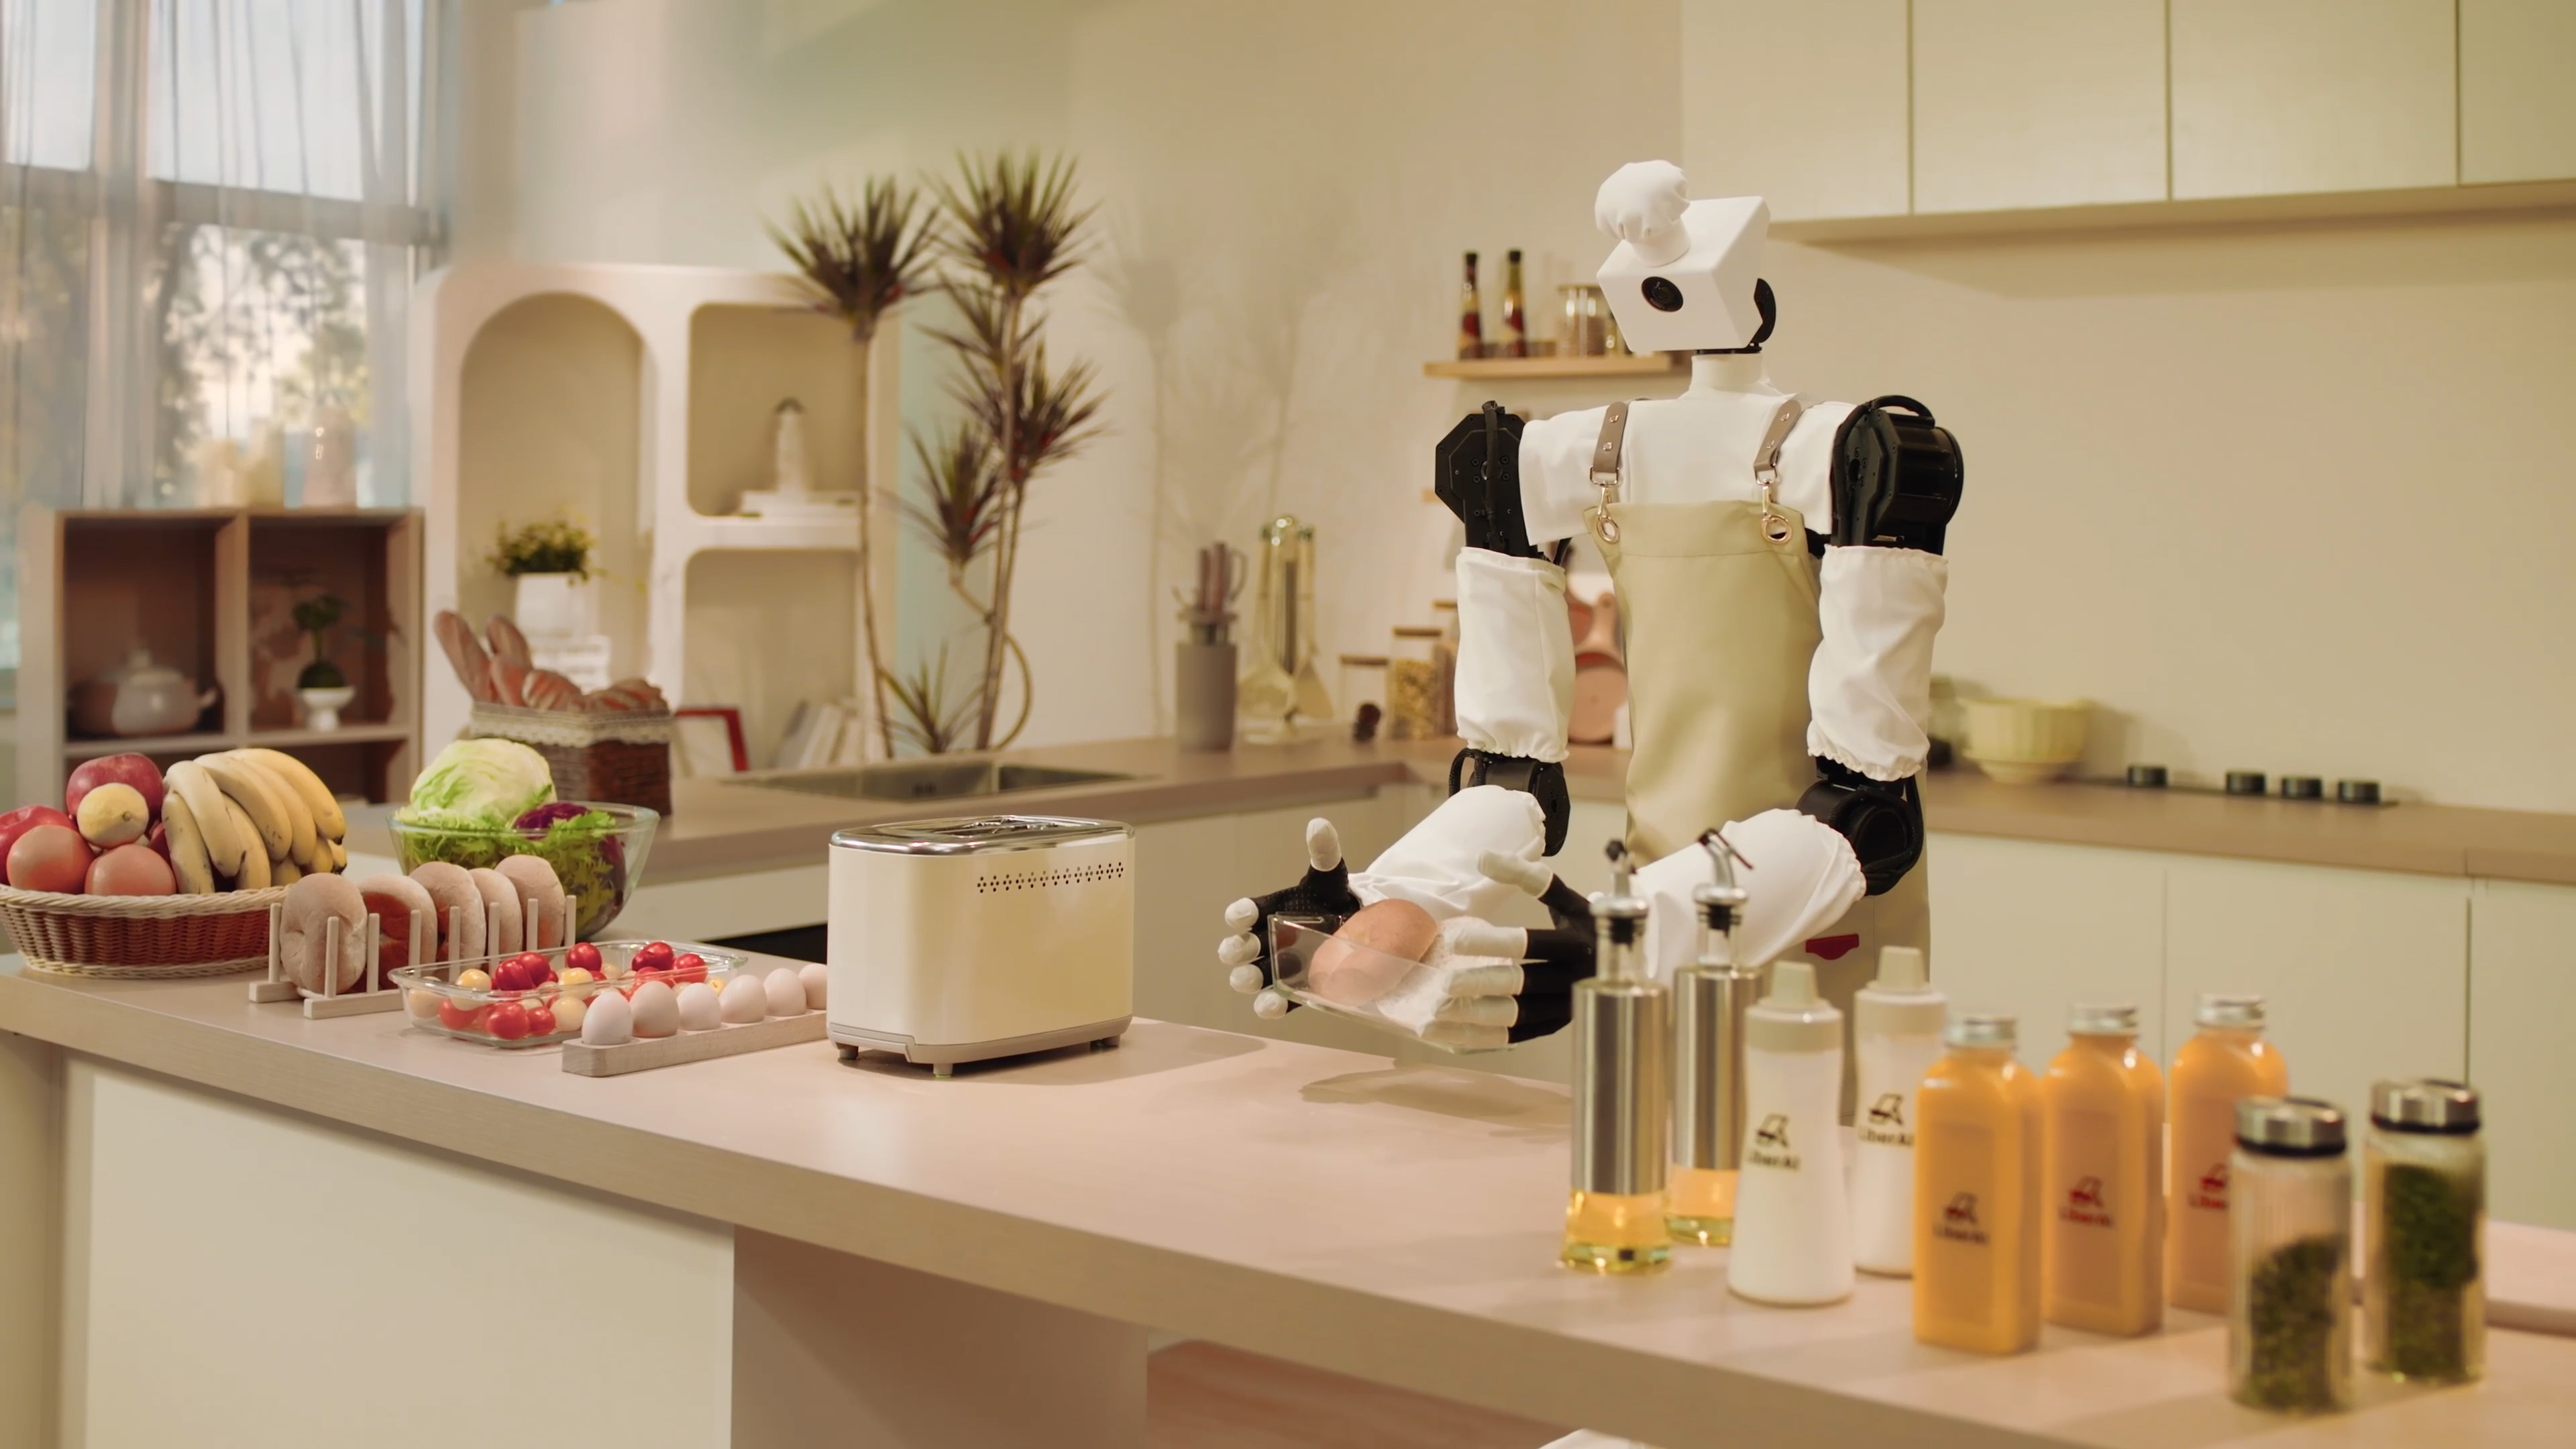
世界上有两种具身智能公司。一种试图让机器人在现有物理规则下更聪明地行动——这是VLA(视觉-语言-动作)模型的路数,把“场景理解”与“动作执行”缝合进同一个神经网络。另一种则试图让AI从第一性原理理解物理世界本身——力是怎样传导的,接触是怎样发生的,运动状态又是怎样被改变的。后者被称为“世界模型”,是通向通用物理智能的…
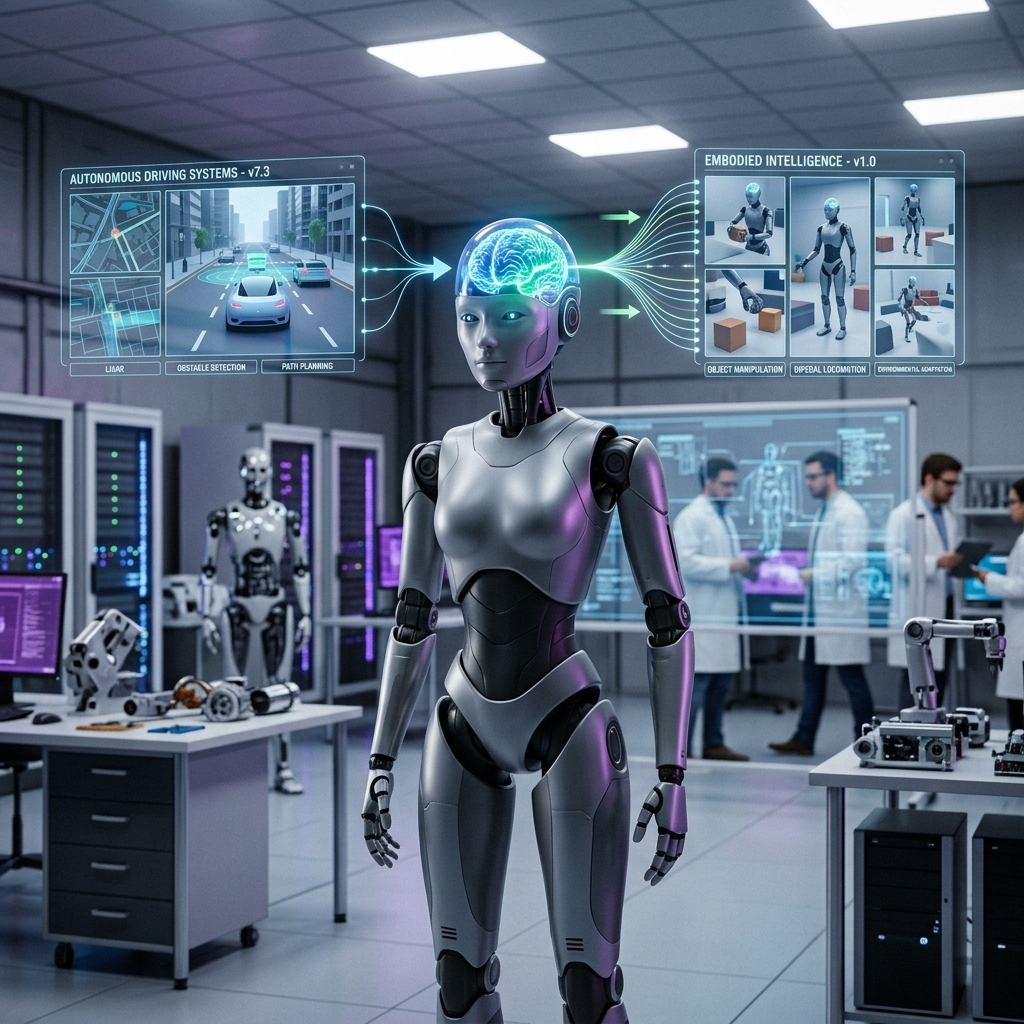
成立不到90天,连续完成三轮融资,累计金额数十亿元,估值迅速突破10亿美元——北京昆仑行机器人科技有限公司的诞生与崛起,像一剂强心针,也像一面镜子,照出了2026年具身智能赛道的狂热与隐忧。当自动驾驶领域的顶级人才开始大规模“降维”进入人形机器人赛道,资本的逻辑正在发生微妙变化:他们不再仅仅为产品和数据买单,而是开始为…
出手次数按当前仍公开的原创报道计算;同一融资可能涉及多个机构,不能把机构出手次数之和当作独立融资事件数。
赛道、轮次及近 12 月统计来自原站有时间标记的机构快照,部分由 AI 基于报道自动归纳;仅供参考,并非投资承诺。