
原文:When Physical Work Becomes Programmable
作者:Leila Diab & Bilal Zuberi(BZ Notes / Red Glass Ventures)
来源:SandHill.io #302 推荐阅读 · Industry | RecodeX 编译
机器人在工厂活了数十年。改变的、使这特定时刻值得认真对待的,不是部署节奏。是机器本身性质。五十年工业机器人是规定性的:你编程动作,把臂固定在地板,它重复同一序列数千次。机器周围世界必须几乎相同系统才能工作。引入意外物体、传送带移几厘米,或要求机器做从未被明确告知的事,它就无助。
那约束现正打破。核心进步是泛化:机器人能吸收所见、与所学比较,并在情况不完全是以前遇到时仍合理行动的能力。这不是同类机器边际改进。是不同类别能力,市场已在回应:2026 年对 1678 名高管调查中,近五分之四组织已在某种形式探索或部署物理 AI。¹
值得早说的 caveat 是技术仍不均匀。斯坦福 2026 AI Index 发现机器人仅在 12% 测试真实家务任务成功,即便在模拟中表现远好。² 那差距是故事缩影。但机器不需要人类级通用性才有经济价值。仓库机器人只需在仓库内可靠工作,水下焊接机器人创造价值正因它能在人根本无法去处运作。更重要长期问题不是机器人能否冒充人类,而是当体力劳动变得更便宜、更安全、更一致、远更易扩展时发生什么。
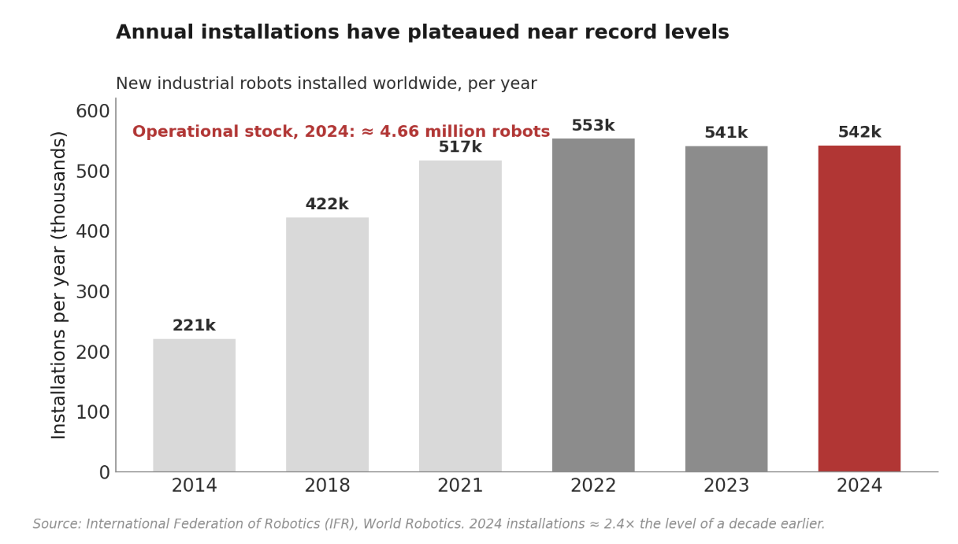
起点已大。国际机器人联合会报告 2024 年全球安装 54.2 万工业机器人——超十年前两倍——使运营库存约 466 万。³ 年安装在近纪录水平平台,即便安装基数继续增长,信号最直接部署已完成。前沿现是一切曾太无结构或不可预测而无法自动化的。我们非常接近的 Applied Intuition 正致力于把十亿智能机器放进世界,并从沙特第一合作伙伴开始建设国家规模 PhysicalAI。
为何现在:从确定性到概率性
早期工业机器人与现开发系统最大差别是确定性。旧机器跟随固定程序。较新系统是概率性:用学习模型解释环境,并在情况不完全是以前见过时决定做什么。背后两个主要架构元素是视觉-语言-动作模型(VLA),在单一学习系统中结合视觉输入、语言指令与物理动作;以及世界模型,汲取与大语言模型同样 transformer 配方,帮机器人预期行动后物理环境可能如何变化。
实践中这意味着什么在 Physical Intelligence 的 π0.5 变清晰。其前身 π0 在类似训练数据环境工作良好。π0.5 在真正更难处测试:模型从未见过的旧金山三间家。给如“打扫厨房”般模糊命令,机器人执行持续十到十五分钟的多阶段例程——把盘子放水槽、衣服放洗衣篮、擦溢洒、开抽屉与整理物体——全部当场推断。⁴ 远非完美。但是端到端学习系统能在完全新颖环境维持长视野灵巧工作的第一有力证据。
三个技术转变解释为何研究者现相信这是可扩展路径而非令人印象深刻演示。
- 缩放定律出现在机器人学。 在大语言模型,最重要发现是性能随更多数据、更大模型与更多算力可预测改进。机器人学现显示类似曲线。近期研究记录了机器人操作模仿学习缩放关系,⁵ 2025 研究跨约 1000 个程序生成机器人身体训练策略,发现完全新身体性能随训练实施例集增长而改进。⁶ Dyna 发表结果显示一百万小时自我中心视频在机器人性能产生真缩放行为,第一次有配方更多可靠买更好。⁷
- 跨实施例迁移在成熟。 在一个机器人学的技能不再必须在另一个从零重学。跨数十实验室与硬件平台池化数据的社区努力、NVIDIA GR00T N1 等开放基础模型,⁸ 以及跨 30+ 实施例数万小时人类中心数据集,都在朝能力不困在任何特定机器的模型建设。⁹
- 零样本与少样本泛化在快速改进。 模型日益处理训练集外物体与指令,从网络规模预训练汲取常识结构,并从仅少量例子适应。π0.5 匹配从未训练过的家庭期望是直接演示。我们投资组合公司 Generalist 近期报告其 Gen1.5 模型迄今最强零样本与少样本性能。
这些系统架构也揭示物理智能机器如何不同于普通软件。例如 Figure 的 Helix 模型,以 7 到 9 Hz 跑约七十亿参数视觉语言模型,旁边小得多的视觉运动策略以 200 Hz 运行。¹⁰ 系统一部分决定需要发生什么;另一部分在机器人移动时持续做物理纠正。软件可暂停等待;机器人不能在决策间停止感知世界。
这也是机器人学与大语言模型比较有限处。物理世界连续且远比文本不可预测。语言模型坏产出可再生;坏机器人动作可破坏设备或伤人,物理动作往往无法撤销。机器人学也缺乏语言模型训练的互联网规模文本语料。模拟、人类视频、遥操作与跨机器人数据共享都是那水库部分替代。技术可能通过类似底层 AI 技术改进,但部署将更慢更不均匀。那不均匀节奏,如本文其余主张,本身是投资机会许多所在。
机器人学可能在哪扩展
技术确立机器人能做什么。经济将决定它实际部署何处。最强早期市场是机器人能运营足够小时赚回成本,或创造超简单替代一小时人类劳动价值的地方。
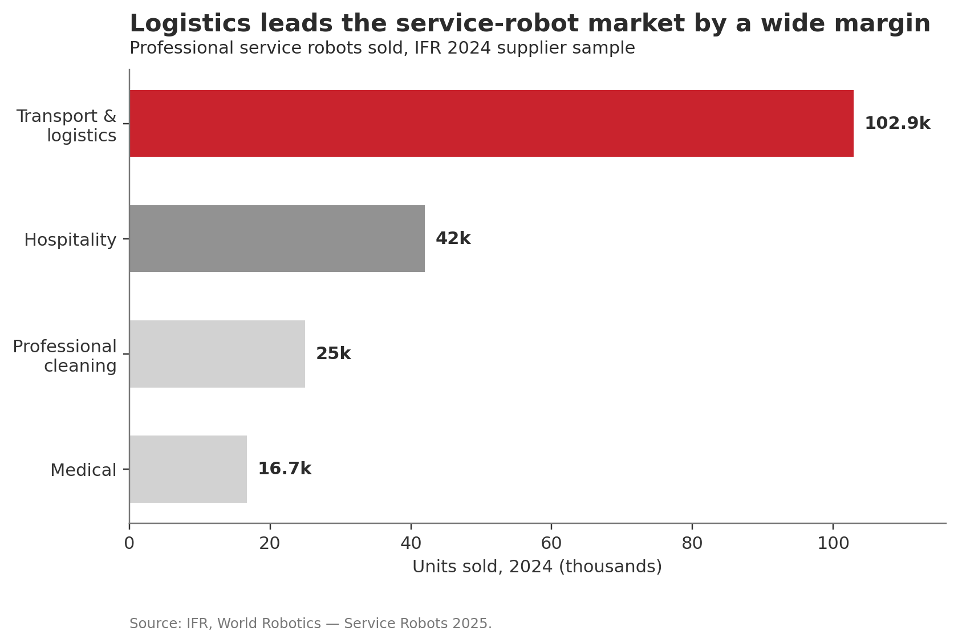
制造与物流同时满足两条件。工厂可跨多班运行机器人、重复同过程数千次,并控制周围环境。Vention 报告 2024 部署自动化项目平均约 1.3 年回本,数字来自 Vention 自身经验而非行业平均,但方向与模式一致。¹¹ 仓库共享这些优势,这是为何运输与物流已是按量最大专业服务机器人类别:IFR 在 2024 供应商样本记录约 10.29 万运输与物流机器人,比前一年增 14%。¹² 随系统更有能力,公司也将开始围绕机器人重新设计仓库,而非简单把机器插入为人建的空间。
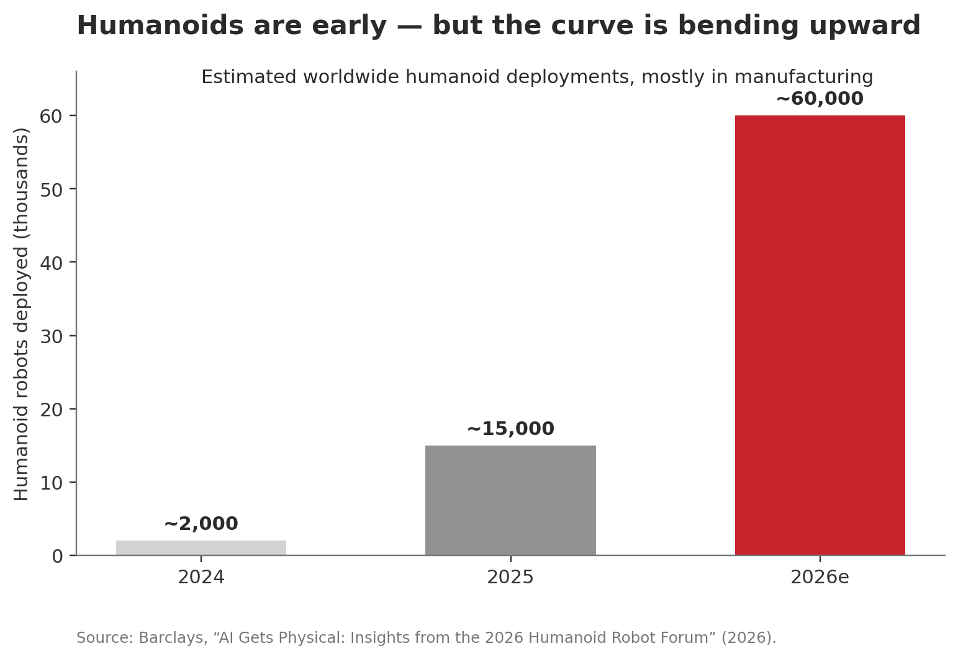
人形最终可能加入这转变,但比常规机器人学仍早得多。Barclays 估计全球人形部署从 2024 约 2000 台升到 2025 约 1.5 万,2026 可能约 6 万,集中在制造。¹³ 人形在围绕人体设计、证明难自动化的工作流部分挣位置,不是作为已极好做单任务的专业机器替换。
建筑呈现不同成本效益计算。潜力大因为建造重度依赖体力劳动,但环境每个项目不断变化,使保持任何机器人足够生产以证明成本正当更难。当前建筑机器人研究最重集中结构工作,过程其余多数仍手动。¹⁴ 更现实近期图景是渐进、任务接任务自动化:机器人在绘画或重复结构组装等一个可重复过程变卓越,而人类工人处理周围项目间变化的一切。太阳能部署已显示规模上那长什么样。AES 的 Maximo 机器人以亚毫米精度放置公用规模太阳能板,工人固定;公司报告系统在一加州项目安装 100 兆瓦,安装时间与成本约减半。¹⁵ 太阳能坐在建筑、能源建设与真正劳动力短缺交叉,正是偏好专用机器的条件。
医疗有根本不同回报计算,因为机器人价值不必主要来自替换劳动小时。医疗机器人销售 2024 升 91% 至近 1.67 万台,¹² 但更重要问题是那些系统使什么可能。PRONOBIS 项目结合机器人、超声与深度学习自动化前列腺扫描与活检规划部分。¹⁶ 这样系统有价值不是因省临床医生几分钟,而是因它最终可使专家物理技能更可复现。并在更多地方、被更多从业者可用。例如 Mendaera 的 Focalist 机器人在程序护理做类似工作。若曾要求稀缺专家的程序可在以前无法提供的环境可靠交付,机器人扩展护理供给而非仅降低成本。
面向消费者服务环境将更渐进进入,模式已变清晰。IFR 在 2024 供应商样本记录超 4.2 万酒店机器人与超 2.5 万专业清洁机器人。¹² 餐饮业提供“自动化一个窄片,非整个运营”长什么样的最尖锐图景。Sweetgreen 的 Infinite Kitchen 每小时组装达约 500 碗(比常规制作线约多 50% 吞吐)近完美分量,解放员工做面向客户工作。¹⁷ 但更广自动化餐厅尝试难得多。Chipotle 创始人创建的高度自动化概念 Kernel 2025 放弃原机器人格式,Sweetgreen 后来卖掉机器人硬件业务即便继续用技术。¹⁷ 教训不是餐厅机器人失败;是自动化厨房窄可重复工位以自动化整个餐厅无法的方式可处理。
数据中心因与多数自动化故事几乎相反理由成显著机器人市场:需求增长比劳动力能跟上更快。超大规模设施要求极高正常运行时间同时面临技能工人短缺,所以机器人移进检查、热与声学监测、电缆追踪、资产跟踪、安全巡逻,以及节点、机架、冷却系统、GPU 等辅助维护。Google 开始在数据中心部署机器人,一波初创为设施内物流与故障修复工作构建。¹⁸ 这是机器人学因有更多基础设施要运营而增长,不是因行业试图收缩。
最后一英里配送演示一旦单位经济工作,专用自主系统能多快扩展。Zipline 已记录超 1 亿自主商业英里并过两百万配送——现约每分钟一单——从卢旺达与加纳医疗物流扩展到美国杂货、零售与食品配送,包括与 Chipotle 无人机试点。Zipline 也宣布与 Uber 合伙与投资,旨在使美国一百万无人机配送可能。¹⁹
老年护理使专业化价值更清晰,因为护理很多价值来自人类在场与判断。2025 系统综述发现护理机器人可协助老年人物理任务、通信与健康监测,同时减少护理者负担。²⁰ 机会不是替换提供护理的人,而是接管周围重复与物理要求任务,使人类工人可花更多时间在要求个别注意与关系的工作部分。
一些机器人因完全不同理由有价值:它们去送人危险或物理不可能处。DFKI 的 MARIOW 项目开发半自主水下焊接系统,用相机与 AI 识别焊缝并在深达 6000 米规划工作,远超任何人潜水员触及。²¹ 防务朝类似方向移动。2026 GAO 报告描述机器人与自主系统增长重要性,以及美国海军把更小自主平台与传统舰艇潜艇一起纳入的计划。²² 此时,机器人学不再主要关乎更便宜劳动。是关乎创造无人类等效的物理能力。
连接这阵列行业的是,机器人最强案例很少是它完美模仿人。在一些行业机器接管一个窄片工作而人类处理周围一切。在另一些,整个点是机器能在某处、或更久运作,人物理上不能。这很可能产生比获多数公众注意的人形形式更广范围机器人系统。已重度部署的自动驾驶使这清楚。自动驾驶解法从不是坐在方向盘后的人形,而是把智能嵌入车辆本身。
地理与竞争力
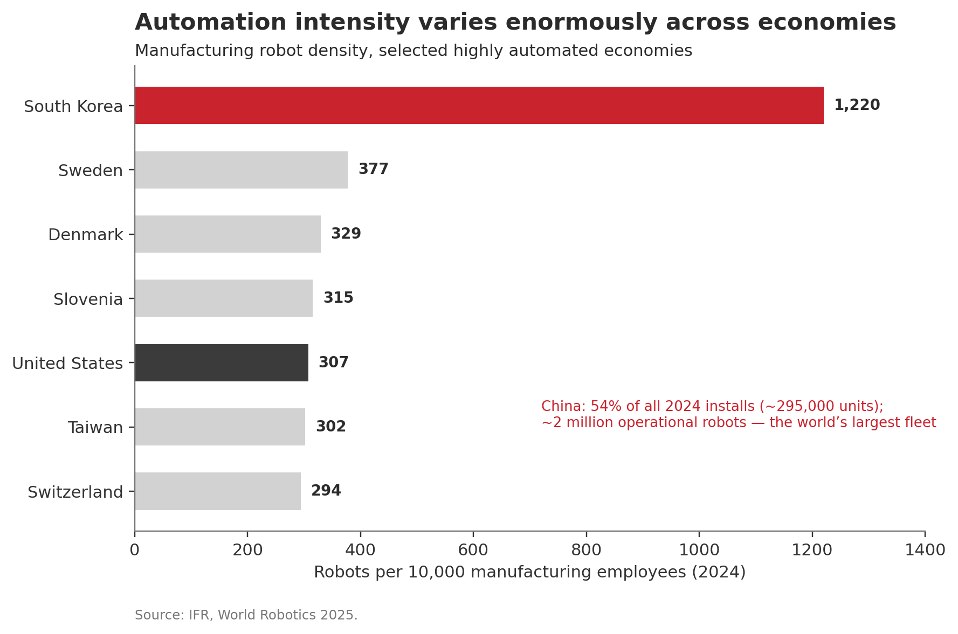
机器人采用跨国家非常不均匀发生,分歧现大到对工业竞争力重要。按 IFR World Robotics 2025 数据,韩国以每万员工 1220 台机器人领先所有国家制造机器人密度——位置保持超十年,由其电子与汽车部门驱动。美国坐第八 307,主要由汽车制造商驱动。中国虽工人密度更低,现占 2024 全球所有机器人安装 54%(约 29.5 万台)并运营约两百万工业机器人,地球最大舰队。²³
机器人工作可能如何改变
行业景观映射后,机器人扩展三阶段涌现,排序不只按时间,也按决定每阶段多易证明正当的经济逻辑。
第一阶段,已充分进行,目标重复、物理惩罚、危险,或因缺乏兴趣或可用技能难招人的工作。这些都不需要通用智能,只需机器足够可靠执行一个有价值功能,使节省、增加产出或改善安全证明成本正当。例如 Formic 机器人今天开始在制造厂扩展处理简单看机。Matic 是消费端有用例子:到 2026 年 1 月,公司已出货超 6000 台自主家庭清洁机器人,清洁超 1.1 亿平方英尺,在家旅行超 8 万英里,为用户节省超 31 年人类时间。²⁴ 任务普通而非危险,但说明核心模式:拿重复体力劳动片,使它足够可靠完全委托给机器。
第二阶段经济上更有趣,因为是机器人学开始使稀缺专业知识更可复现处。一些工作贵不是因花长时间,而是因相对少人能高质量执行。Autor 与 Thompson 2025 关于专业知识工作主张技术改变技能价值取决于它使工作哪些部分他人更易执行。²⁵ 医疗机器人是最清晰当前例子:若机器能可靠复现通常要数年获得的精度部分,那专业知识不消失,相反变得更多人更多地方可及。同样逻辑开始应用于制造。过去三十年美国大体出口电子制造、组装与封装。随焦点转回低到中量、高混国内生产,机器人学将是中心。Foundry Robotics 在建它所称 AI 优先“一切工厂”用于美国组装与制造——直接尝试把技能制造过程编码进系统本身。²⁶
第三阶段是机器人学开始创造无真人类等效能力处。机器可水下运作远超潜水员,在太空组装对宇航员直接建造极难的结构,或以人手无法匹配精度操纵物体。包括 Asym、Phoenix Space、Varda、True Anomaly 与 Eradrive 等公司例如在建自主机动、组装与在太空制造系统。²⁷ 机器人学越远进入深水、深空与其他不可及环境,用问机器人替换哪个人类工人衡量价值越无意义。
机器人学与工作未来
机器人学将改造许多行业,对工作影响值得严肃分析而非任一方向自信预测。2026 跨 52 经济体研究发现更大工业机器人采用与制造就业份额更低相关,同时发现更高生产力、更高实际工资与更低总体失业。²⁸ 那些结果可共存,因为减少生产一部分劳动不确定之后更广业务或经济发生什么。两个机制解释为何。
第一是任务相互依赖。Gans 与 Goldfarb 关于自动化工作强调使一步戏剧性更高效往往只是重定位瓶颈。²⁹ 使建筑一阶段三倍快的机器人不能使整栋房三倍快出现,若项目其余仍花同样时间。相反,剩余步骤相对更重要。它们现是阻止产出进一步增加的。一处自动化在周围阶段创造压力与价值。
第二机制是诱发需求。洗车行业提供这如何工作的惊人干净演示。随自动隧道变便宜且运营者开始提供无限月会员,人们不简单花更少钱洗同样数量车。Mister Car Wash 的 Unlimited Wash Club 到 2024 年末过 210 万会员,代表约 75% 洗车收入;另一主要运营者报告会员占销售 72%。³⁰ 会员平均约每月 2.6 次洗,行业明确无限计划把偶尔洗车者转成习惯者。³¹ 自动化降低每次洗周围摩擦,人们以更频繁洗车回应。
医疗可能产生同效应远更重大版本。若机器人允许医院远更快完成常规监测或某些扫描,一个可能结果是同样数量患者用更少员工服务。但若护理需求当前被可用专家时间量配给(清楚描述多数健康系统的条件),另一结果是医院治疗远更多人。入口更多患者然后创造更大治疗、随访护理与每个诊断后跟随人类交互需求。一处更大效率可揭示稀缺先前压抑多少潜在需求。问题不是自动化是否将替换工人,而是护理约束是供给还是完全其他东西。
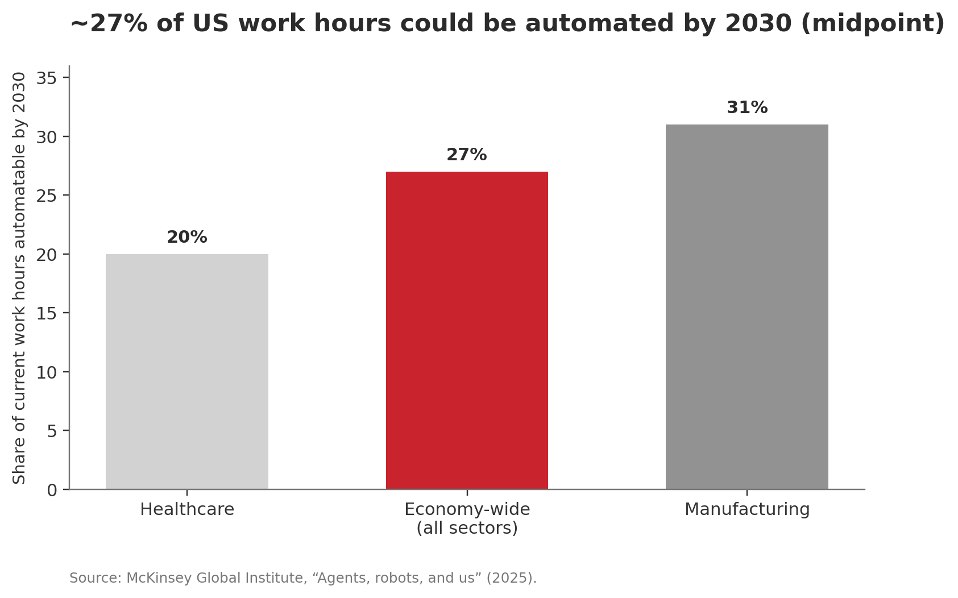
可再部署产能能有多大?McKinsey 2025 分析给规模感。按当前技术能力,机器人可执行约占美国工作小时 13% 的任务,软件 Agent 另加 44%。在中点采用情景下,到 2030 约 27% 当前工作小时可实际被自动化,从医疗约 20% 到制造 31%。那些释放小时经济价值到 2030 美国可达约每年 2.9 万亿美元,约 23% 物理机器人、77% 软件 Agent。³² 重要如何读:这是可再部署产能,不是消失工资或工作。2030 数字明确排除释放时间与产能使可能的全新活动价值,那排除片最终可能最重要。
软件 AI 近期证据也说明为何技术暴露不应自动当失业预测。Yale Budget Lab 2025 发现 AI 暴露与使用衡量与经济范围就业或失业无清晰关系。³³ 物理与软件 AI 影响劳动力市场不同部分,但同样区分适用:技术能执行任务只是决定工作发生什么的一个输入。成本、可靠性、监管、客户行为,以及采用后需求发生什么都塑造结果。
因此仍难确切说哪些工人将首先或最深受影响。软件 AI 惊喜是高度认知白领工作远比多数分析师预期更早暴露。物理 AI 可能看起来相当不同,因它到达仓库、建筑工地、医院与软件 alone 无法触及的其他空间。最终可能更有意义按标准化且难招人的任务思考,而非假定效应将整齐沿传统白领蓝领线落下。
什么工作变得可能?
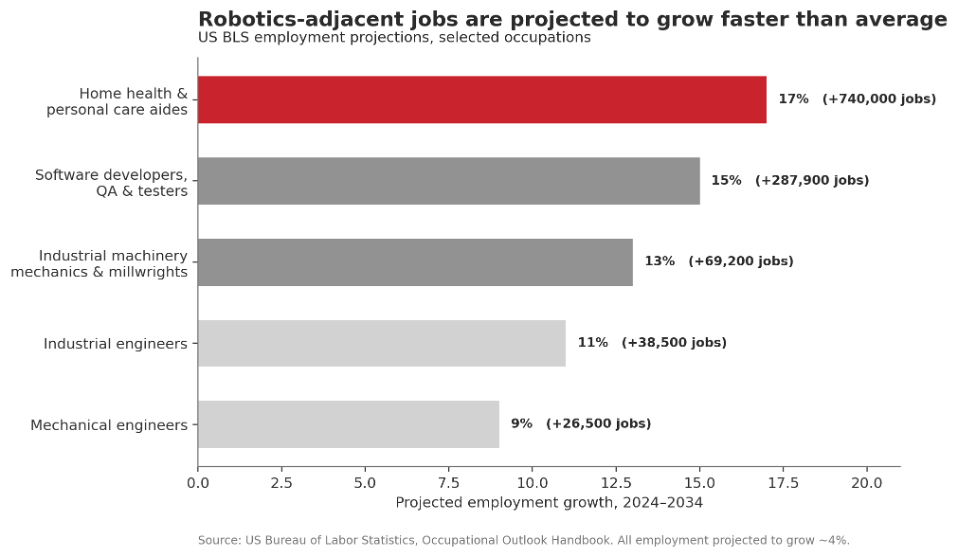
随机器人进入劳动力,一个最直接可衡量效应是对设计、部署与维护大得多舰队的人的需求。美国劳工统计局投影工业机械技工、维护工人与钳工 2024 到 2034 增 13%(约 6.92 万工作),明确引自动设备为驱动。工业工程师投影增 11%(约 3.85 万工作)因生产系统更复杂且自动化专业知识成专业专长。机械工程师预期增 9%(约 2.65 万工作)因要求设计与集成的机械更复杂。³⁴˒³⁵˒³⁶ Red Glass Ventures 对 8Fleet 投资直接反映这动态:公司在建跨网约车网络管理大型车队运营基础设施——最初人类驾驶,然后电动,最终自主。
随机器人更自适应,价值日益活在治理感知、决策与动作的软件,不只硬件。那已在我们投资组合 Generalist 与 Dream Labs 等公司可见,中心焦点在物理世界智能后模型而非建更多硬件。Generalist 的 GEN-1.5 结果显示这软件层发展多快:模型可在仅几秒单次演示后尝试新操作任务,不重训权重。³⁷ Dream Labs 通过旨在改善系统如何跨新颖物理环境泛化与选动作的 World Action Models 在相关问题工作。³⁸ BLS 投影软件开发者、QA 分析师与测试员增 15%(约 28.79 万工作),命名机器人学与自动化为主要驱动之一。³⁹ 机器人学劳动力将远超建臂的机械工程师——到开发控制策略、测试新行为是否安全、把机器集成进企业软件、保护日益连接舰队免故障与攻击的人。
随部署扩展,一整层专业运营角色将围绕管理机器人系统形成——决定机器去哪、监测性能、干预边缘案例、调查故障、训练用户、确保安全运营。今天那工作散在工程师、技术员与运营员工。随舰队增长,它将巩固成机器人运营、远程支持、安全与部署专业职业。⁴⁰
最大就业效应可能落在机器人从不直接触及的业务部分。IFR 关于机器人与工作研究发现采用机器人的工厂增加产出与就业,更高生产提高非机器人运营阶段工人需求,收益甚至溢出同公司其他工厂。⁴⁰ 这模式在需求当前被可用劳动供给封顶处最重要。BLS 已投影家庭健康与个人护理助理 2024 到 2034 增 17%,即约 74 万工作。⁴¹ 机器人学可改变那些工人花时间做什么而不减少对他们远更多的底层需求。
最难预测类别也最重要:与仅当体力劳动便宜或充裕时才变经济的产品与服务绑定的工作。自动化食品机可能减少一地劳动,但如果它使经济在数千从未能支持专职员工的地点可行,新工作出现在制造、供应、维护与运营那扩展网络。医疗若机器人协助允许稀缺专家程序在更多诊所运行,可产生更大同效应版本:每程序劳动下降而程序总数攀升,拉动诊断后一切需求。机器人学创造的一些工作将与机器人学完全无明显连接。
McKinsey 中点情景把物理机器人份额机会 sizing 到 2030 美国价值约每年 6700 亿美元,并明确这是可再部署产能——不是消除工作——且排除释放时间与产能使可能的全新活动价值。³² 那排除片最终可能最重要,因为那是尚未存在企业将来处。
随机器人平台更标准化,新软件与服务层可能在其上形成。公司最终可能创造教现有平台执行一特定仓库或医疗任务的专业能力,而不从零建机器人。这可支持围绕机器人软件、模拟、训练数据、集成与安全的全新企业。智能手机类比有启发:应用经济创造的许多工作在支持它们的平台存在前无法描述。
从模型到部署
最重要近期转变可能是从建更好机器人模型到使那些模型在真实世界可靠工作。VLA、缩放定律与基础模型进步是使更通用机器人学首先可能的。但当前证据也清楚更好模型 alone 不够。核心问题是机器人学缺乏物理经验互联网规模数据集。语言模型继承人类生成的巨大文本记录。机器人必须通过实际与世界交互生成最有价值训练数据,那数据仅通过部署积累。这已在研究可见:π0.5 泛化随训练从 3 家扩到 104 家改进,进步具体来自真实世界环境多样性。⁴ Figure 的 Helix 在约 500 小时真实遥操作行为上训练。¹⁰ Dyna 2.0 用超一百万小时人类视频,发现训练数据增长时持续改进。⁷
这创造结构动态:部署本身成学习过程一部分。机器人与人并肩工作每小时生成它成功何处、困惑何处、人类必须干预何处的数据。这是可直接改进系统下一版本的数据。把机器放进实际工作场所因此不只是技术成熟后发生什么;可能是它成熟的主要机制之一。这也改变持久竞争优势所在。基础模型可能随更多公司发布可比架构或开权随时间收敛。更难复制优势可能来自部署层:跨大舰队积累的真实世界数据、围绕机器人故障建的干预系统,以及把机器集成进特定工作场所所需运营知识。机器人即服务是使这复利最明确的模型——运营机器人的公司部署后继续从它学习,而非卖硬件走开。
还有更广社会维度。人与机器人可能并排工作延长时期,在机器能完全独立执行多数工作前。那过渡期不是要最小化的问题——是机器人学习它们尚不能自主做的困难工作、人们培养使人机协作可能的习惯与信任时。这技术最终能交付的丰裕取决于把系统从演示弄出进它们能开始做有用、一致工作的地方。
底线
这都不意味着机器人学将处处同时到达。采用将任务接任务、行业接行业发生,可靠性与经济塑造时间线与原始技术能力一样多。12% 家务任务成功率提醒开放环境仍多难。年工业机器人安装平台暗示最易部署已完成。机器人吸尘器在家存在超二十年,仍远是最熟悉家庭机器人形式。
人形与远更专业机器都有空间。通用机器人最终可能对围绕人体建的环境剩余部分有价值,但人类形式不是每个物理问题最优设计。配送无人机、太阳能板安装系统与手术机器人解完全不同问题,没理由看起来 alike。
机器正变得更好理解与回应物理世界。那是技术故事。但技术 alone 不会决定机器人学何处首先或最快传播。最强早期应用将是机器人能被用足够证明成本正当,或创造超简单替代一小时人类劳动价值处。这是为何制造与物流可能继续快速扩展,而建筑与医疗将围绕非常不同经济案例发展。在一些环境价值来自消除重复工作;在另一些来自使稀缺专业知识更可用,或允许机器在人物理不能处运作。
对就业效应将是颠覆性的,一些围绕可预测物理任务建的工作将随机器改进收缩。但分析停在消失任务错过生产力上升后发生什么:效率可把约束移到业务别处、增加人们消费服务量,并最终使全新产品经济。因此,未来五到十年最重要问题可能不是机器人多近模仿人类劳动。可能是一旦某些形式体力劳动不再受成本、危险、时间或人类物理能力限制,什么变得可能,以及什么企业涌现。它将迎来物理丰裕时代!
参考文献
1–41 见原文完整引用列表(Capgemini、Stanford HAI、IFR、Physical Intelligence、arXiv 论文、NVIDIA、Figure、McKinsey、Barclays、AES、Zipline、BLS、Autor & Thompson、Foundry Robotics、Yale Budget Lab 等)。
图 1–6 从所引来源底层数据生成。来源报告特定报告年数字处,该年在图注注明。
本文由 RecodeX 编译自 When Physical Work Becomes Programmable(作者:Leila Diab & Bilal Zuberi(BZ Notes / Red Glass Ventures)),首发于 SandHill.io #302 推荐阅读。译文仅供学习交流,观点不代表本站立场,版权归原作者所有。