
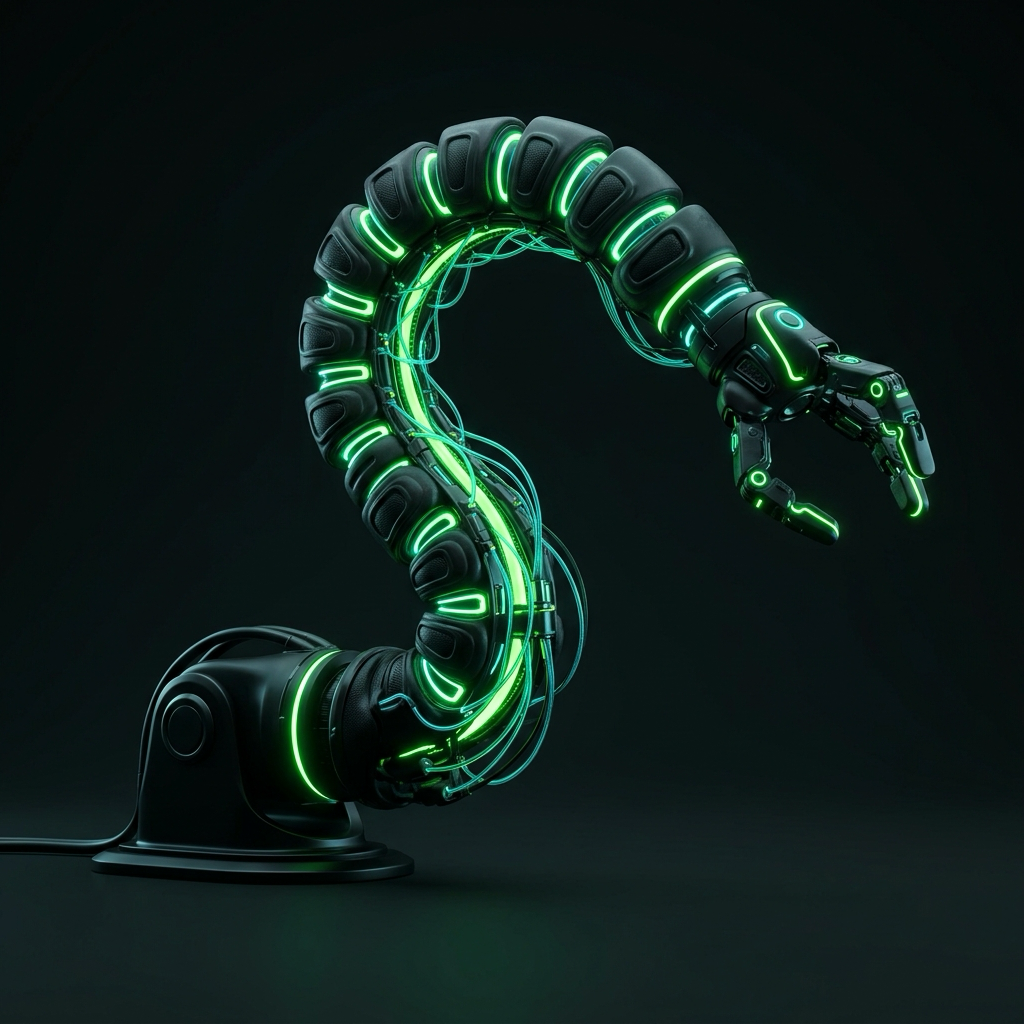
当大多数机器人公司还在为机械臂的关节精度和刚性结构绞尽脑汁时,一家成立仅数月的初创公司选择了一条截然不同的路径——放弃“骨骼”,拥抱“肌肉”。擎羽科技(Feagine Robotics)刚刚完成数千万人民币Pre-A轮融资,由顺为资本与五源资本联合领投。这家由前大疆工程师、香港大学机器人学博士彭锐创立的公司,试图用仿生柔性本体和跨本体通用模型,回答一个根本性问题:机器人是否必须像人一样有“骨架”,才能像人一样“灵活”?
| 项目 | 详情 |
|---|---|
| 公司名称 | 擎羽科技 (Feagine Robotics) |
| 总部/地区 | 中国 |
| 融资轮次 | Pre-A轮 |
| 融资金额 | 数千万人民币 |
| 领投方 | 顺为资本、五源资本 |
| 跟投方 | 德迅投资、东方富海(历史投资方) |
| 官网 | feagine.com |
从“关节”到“肌肉”:一场机器人本体的范式革命
传统机器人,无论是工业机械臂还是人形机器人,其核心逻辑是“刚性结构+伺服电机+减速器”——通过精密的机械关节实现运动。这种设计在重复性、高精度任务中表现优异,但面对非结构化环境(如家庭、医疗、野外)时,其笨重、昂贵、且易伤人的缺陷暴露无遗。
擎羽科技的切入点在于“仿生柔性”。彭锐的团队从自然界中寻找灵感:章鱼的手臂没有骨骼,却能完成抓握、缠绕、变形等复杂动作;大象的鼻子由超过4万块肌肉组成,却能精准地捡起一枚花生。他们研发的柔性执行器,本质上是一种“人工肌肉”——通过气压、电致伸缩或形状记忆合金驱动,使机器人本体能够像生物组织一样连续变形、自适应接触。
这并非简单的材料替换,而是一场本体设计的范式革命。传统机器人需要复杂的运动学解算和力控算法来避免碰撞,而柔性本体天然具备“被动顺应性”:当它碰到障碍物时,会像海绵一样吸收冲击,而非像铁锤一样硬碰硬。这意味着,擎羽的机器人可以更安全地与人协作,在医疗康复、家庭服务等场景中,无需昂贵的传感器和复杂的避障算法。
数据飞轮:柔性本体如何喂养通用模型?
如果说柔性本体是擎羽的“硬件护城河”,那么其真正的野心在于构建一个“具身数据飞轮”。彭锐在采访中多次强调:“没有数据,就没有智能。”但机器人领域的数据获取成本极高——让一个刚性机械臂在真实环境中反复抓取物体,不仅耗时,而且危险。
擎羽的柔性本体在这里展现出独特优势:其一,柔性执行器的运动模式更接近生物,其产生的触觉、力觉数据天然具有“高维”和“连续”特性,比刚性关节的离散数据更丰富;其二,由于柔性本体成本更低、安全性更高,擎羽可以更频繁地部署机器人进行真实环境中的数据采集,形成“低成本采集-高质量数据-模型迭代”的正向循环。
这种“数据飞轮”的逻辑,让人联想到自动驾驶领域的Waymo——通过大规模车队收集真实路况数据,反哺算法。但具身智能的数据维度更复杂:它不仅要理解视觉,还要理解触觉、力觉、本体感觉。擎羽能否在柔性本体上建立起足够大的数据壁垒,取决于其能否快速找到第一个高价值落地场景,并以此撬动数据闭环。
跨本体通用模型:一个被低估的“操作系统”野心
擎羽的终极目标并非制造一台特定的柔性机器人,而是打造一个“跨本体通用智能模型”。这意味着,同一个AI模型,可以控制不同形态的柔性机器人——无论是章鱼臂、象鼻还是蛇形机器人。
这听起来像是一个“机器人操作系统”的梦想。如果成功,它将彻底改变机器人行业的商业模式:机器人公司不再需要为每一种硬件形态单独训练AI模型,而是像手机厂商使用Android一样,直接调用擎羽的通用模型。这不仅能降低开发成本,还能加速机器人从实验室走向市场的速度。
但挑战同样巨大。跨本体泛化意味着模型必须学习不同形态、不同自由度、不同驱动方式的机器人之间的“共性运动规律”。这需要极其强大的仿真环境和迁移学习算法。目前,擎羽团队正在构建一个“数字孪生”平台,在虚拟环境中训练模型,再迁移到真实机器人上。然而,从仿真到现实的“Sim-to-Real”鸿沟,是整个机器人领域尚未完全解决的难题。擎羽的柔性本体虽然降低了物理世界的风险,但能否在虚拟世界中精确建模其复杂的非线性动力学,仍是未知数。
团队与资本:为什么顺为和五源敢于下注?
彭锐的背景是典型的“学者+工程师”组合:香港大学机器人学博士,前大疆工程师。大疆的经历让他深刻理解“从实验室到量产”的艰难,而博士期间对仿生机器人的研究则提供了技术根基。顺为资本和五源资本在硬科技领域的投资眼光向来敏锐——顺为曾押注小米生态链,五源则投出了商汤科技、地平线等AI独角兽。两家机构联合领投,表明它们对“柔性具身智能”这一技术路线的高度认可。
但资本的热情背后,也隐藏着风险。柔性机器人目前仍处于早期阶段,其负载能力、运动精度、耐久性远不及传统刚性机器人。在工业制造、物流仓储等需要高精度、高负载的场景中,擎羽的产品几乎毫无竞争力。因此,其商业化路径必须避开这些“红海”,转而寻找那些对安全性、适应性要求极高,但对精度和负载要求较低的“蓝海”市场——比如医疗康复、养老护理、家庭服务。
RecodeX 极客视点:擎羽科技选择了一条“反共识”的技术路线,用仿生柔性本体挑战传统刚性机器人的统治地位。其“柔性本体+数据飞轮+跨本体模型”的三层架构,在逻辑上自洽且富有想象力。然而,柔性机器人的商业化落地仍面临“场景窄、精度低、耐久差”的三重考验。顺为和五源的入局,更像是一场对“具身智能未来形态”的豪赌——赌的是当机器人真正进入家庭和医院时,人们会优先选择“安全”而非“精准”。擎羽能否在资本烧完前,找到那个既需要柔性、又能产生高价值数据的“杀手级应用”,将是决定其命运的关键。
分类与标签
分类: 机器人 标签: 擎羽科技, 机器人
官网
信息来源
信息来源 钛媒体