
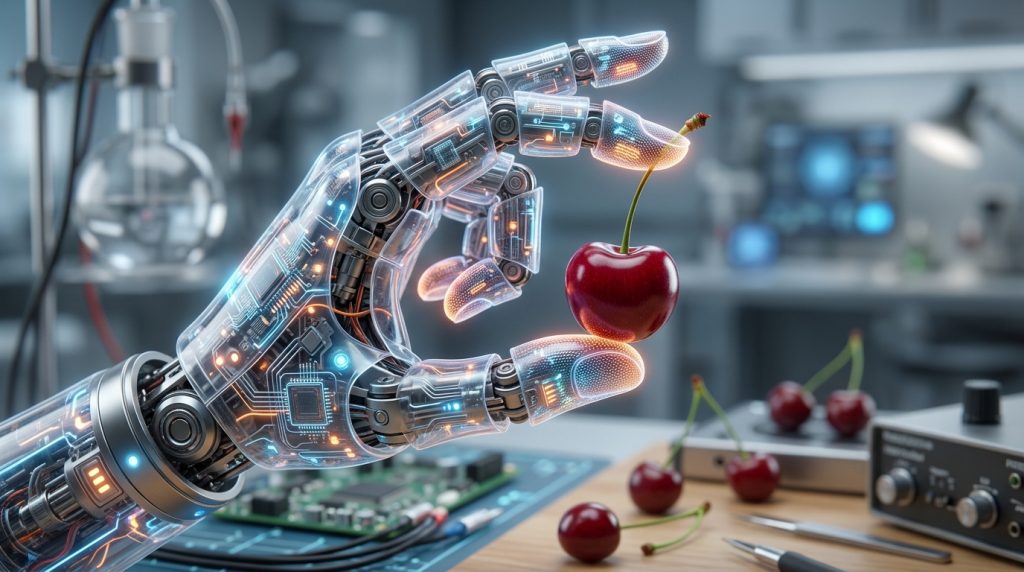
在人形机器人和工业机器人的演进路径中,人类已经通过摄像头和先进的计算机视觉,成功给机器人安上了“眼睛”,使其能够识别和避开障碍物。然而,当机器人试图去执行更为精细的动作——例如握住一个脆弱的纸杯、在没有视觉辅助的情况下在黑暗中摸索工具,或是检测物体表面的精细纹理时,“眼睛”便失去了作用。机器人要想实现真正的智能灵巧操作,必须拥有一套像人类皮肤一样,能够实时感知压力、温度和材质变化的“触觉系统”。
| 公司名称 | 感知时代 (Perception Era) |
|---|---|
| 创始人/CEO | 苏州大学精密制造教授及团队 |
| 融资轮次 | 天使轮 (Angel Round) |
| 融资金额 | 数千万元人民币 |
| 领投方 | 松禾资本 (Songhe Capital) |
| 核心技术 | 弹性多模态仿生电子皮肤 / 机器人触觉基础设施 |
| 官网 | 感知时代 |
近日,专注于机器人触觉基础设施与电子皮肤研发的中国前沿科技创企“感知时代”(Perception Era)宣布,已成功完成了数千万元人民币的天使轮融资。本轮融资由国内硬科技投资老牌机构松禾资本独家领投。这笔资金将直接用于其独有的“弹性多模态仿生电子皮肤”(Multimodal E-Skin)的产线中试建设、触觉算法大模型的持续训练,以及在具身智能人形机器人厂商中的商业化批量导入。
弹性仿生电子皮肤:拉伸率超 400% 的“感官外衣”
目前市场上存在的许多触觉传感器,大多采用硅基或陶瓷基的硬性结构。这种传感器的致命短板在于,它们无法贴合到机器人手指关节、机械臂曲面等复杂的物理结构上,且容易在剧烈的物理碰撞中发生碎裂。
感知时代的核心突破在于其研发的弹性多模态仿生电子皮肤。该产品采用高度弹性的高分子仿生材料,能够实现高达 400% 以上的物理拉伸率。这意味着一整张电子皮肤可以像衣服一样,无缝包裹在人形机器人的手指、手掌甚至整只机械臂上,完美适应各种复杂的曲面和运动形变。
更重要的是,该皮肤具备“多模态感知”能力。在单个敏感单元中,感知时代集成了对动态压力、表面细微摩擦(防滑感知)以及温度变化的复合测量,且通过了超过一百万次的物理疲劳循环测试,能够完全满足严苛的工业级与商用级可靠性要求。
触觉迁移学习:给机器人触觉装上“经验大脑”
除了卓越的硬件材料,感知时代还在触觉感知算法上引入了极具前瞻性的“迁移学习”(Transfer Learning)机制。传统的触觉数据极为碎片化,换一个抓取对象往往需要重新训练模型。
感知时代开发的触觉大模型,能够将机器人抓取已知物体的物理特性(如重量、滑移临界点、硬度)转化为抽象的特征潜空间。当机器人面对一个从未见过的陌生材质物体时,算法能迅速提取其物理相似性,并调用现有的“触觉经验”进行抓取策略自适应调整。这标志着机器人触觉从单纯的“信号收集”进化为了“主动行为决策”。
RecodeX 极客视点:具身智能从虚拟世界走向物理世界的最大痛点之一就是触觉数据的缺失。感知时代由苏州大学精密制造团队创立,并拿到松禾资本的重金支持,证明了“电子皮肤”作为具身智能关键拼图的战略价值。超 400% 的拉伸率和百万次寿命,解决了触觉传感器长期以来“易坏、难贴合”的工程死结。然而,电子皮肤的量产和良率控制是一门硬工程,如何在保证超薄、多通道高密度布线的同时,将生产成本压低到商业化可接受的区间,并与各大具身智能软硬件架构(如 ROS 或是各类大模型)实现标准化接口接入,将是感知时代从实验室走向大批量量产的核心考验。
分类: 机器人 标签: 感知时代, Perception Era, 电子皮肤, 具身智能, 松禾资本, 触觉传感器, 天使轮, 机器人硬件, 苏州大学